核心能力
工业视觉
AI缺陷检测、OCR识别、尺寸测量
智能制造
数字工厂、设备联网、生产优化
AI算法
深度学习模型训练与部署
产品中心
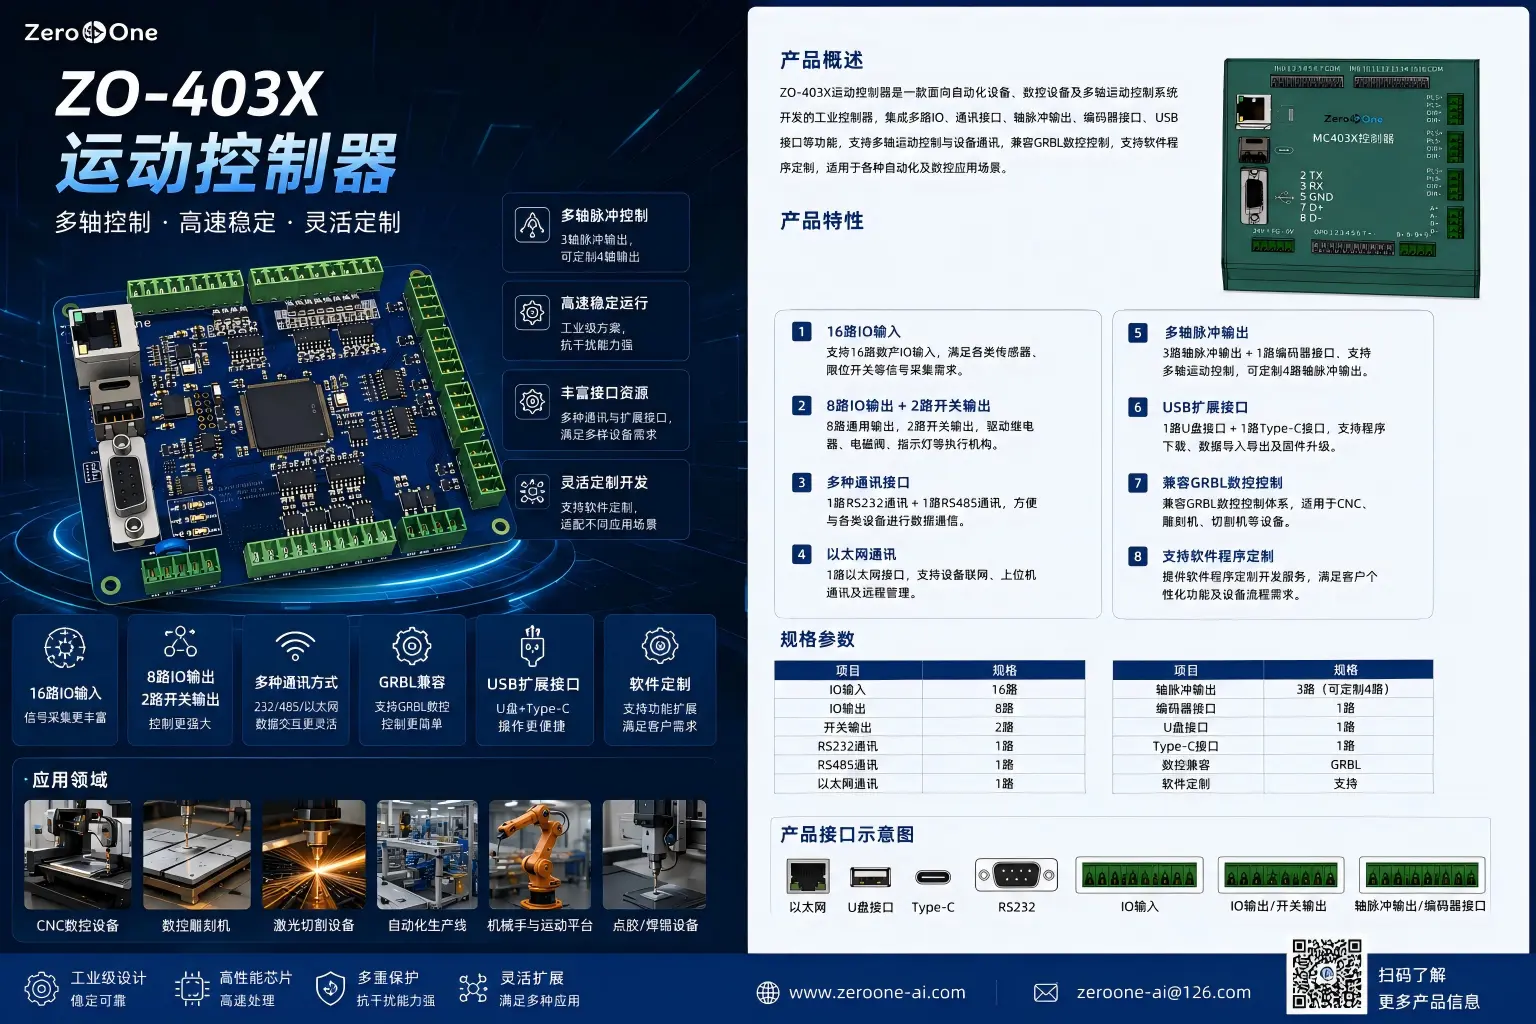
ZO-403X运动控制器|多轴运动控制与工业通讯一体化控制器
ZO-403X运动控制器是一款集16路IO输入、8路IO输出、2路开关输出、RS232、RS485、以太网、3轴脉冲输出及编码器接口于一体的多功能运动控制器,支持4轴脉冲输出定制,兼容GRBL数控控制,并支持软件程序定制,适用于CNC数控设备、雕刻机、切割机、多轴运动平台及非标自动化设备。
查看详情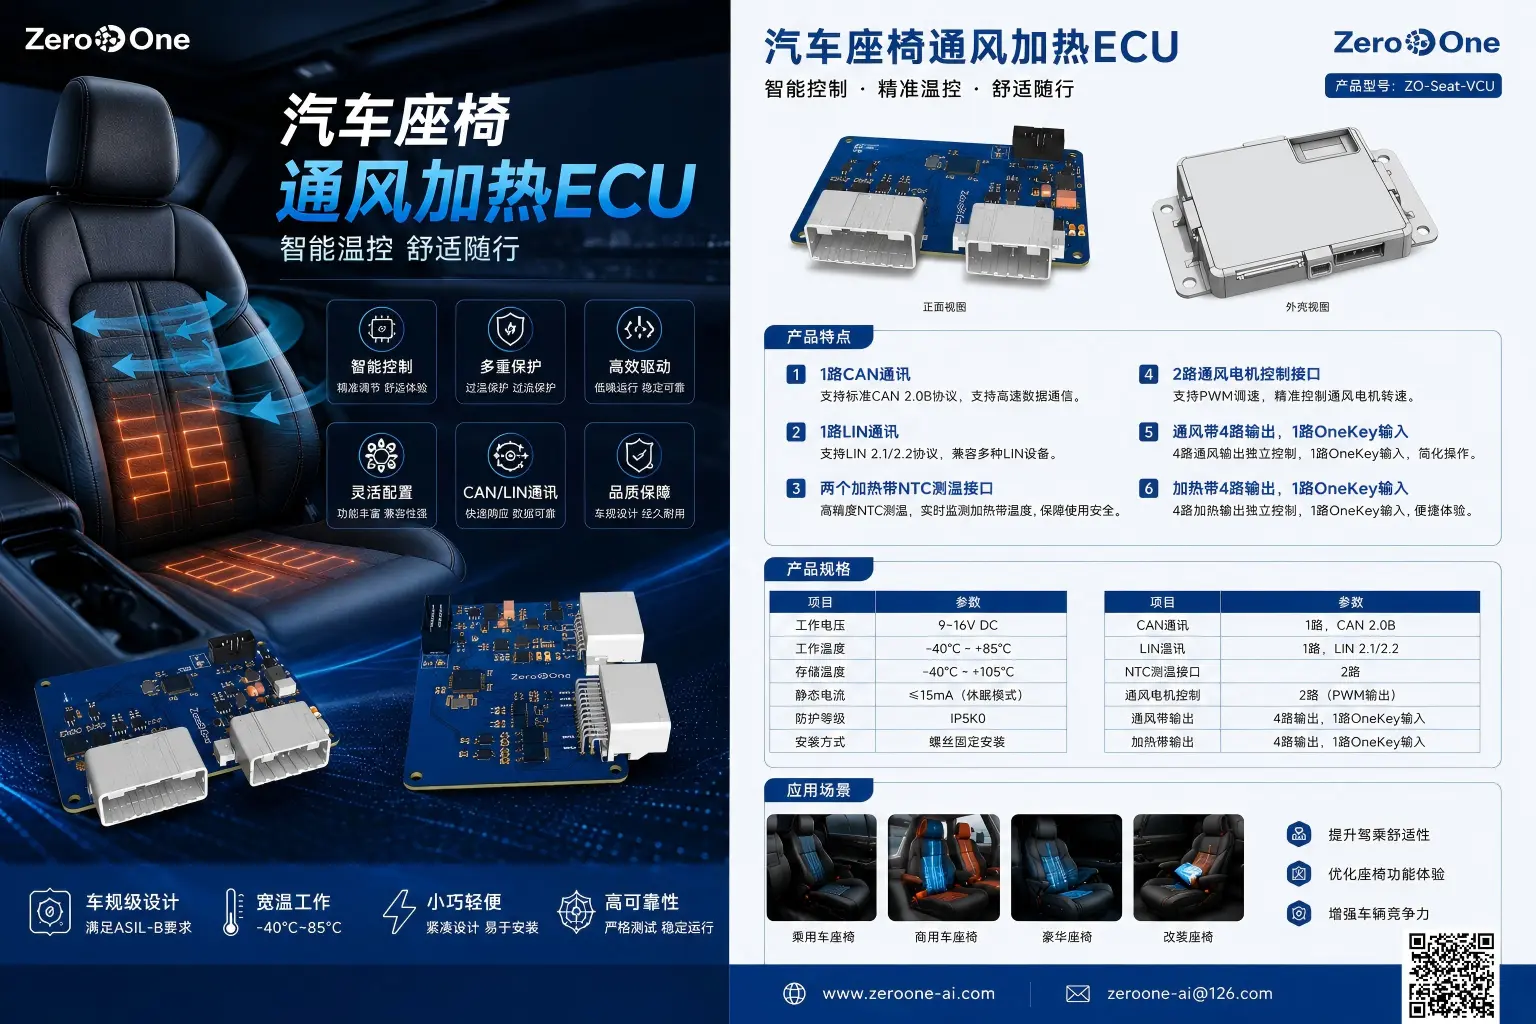
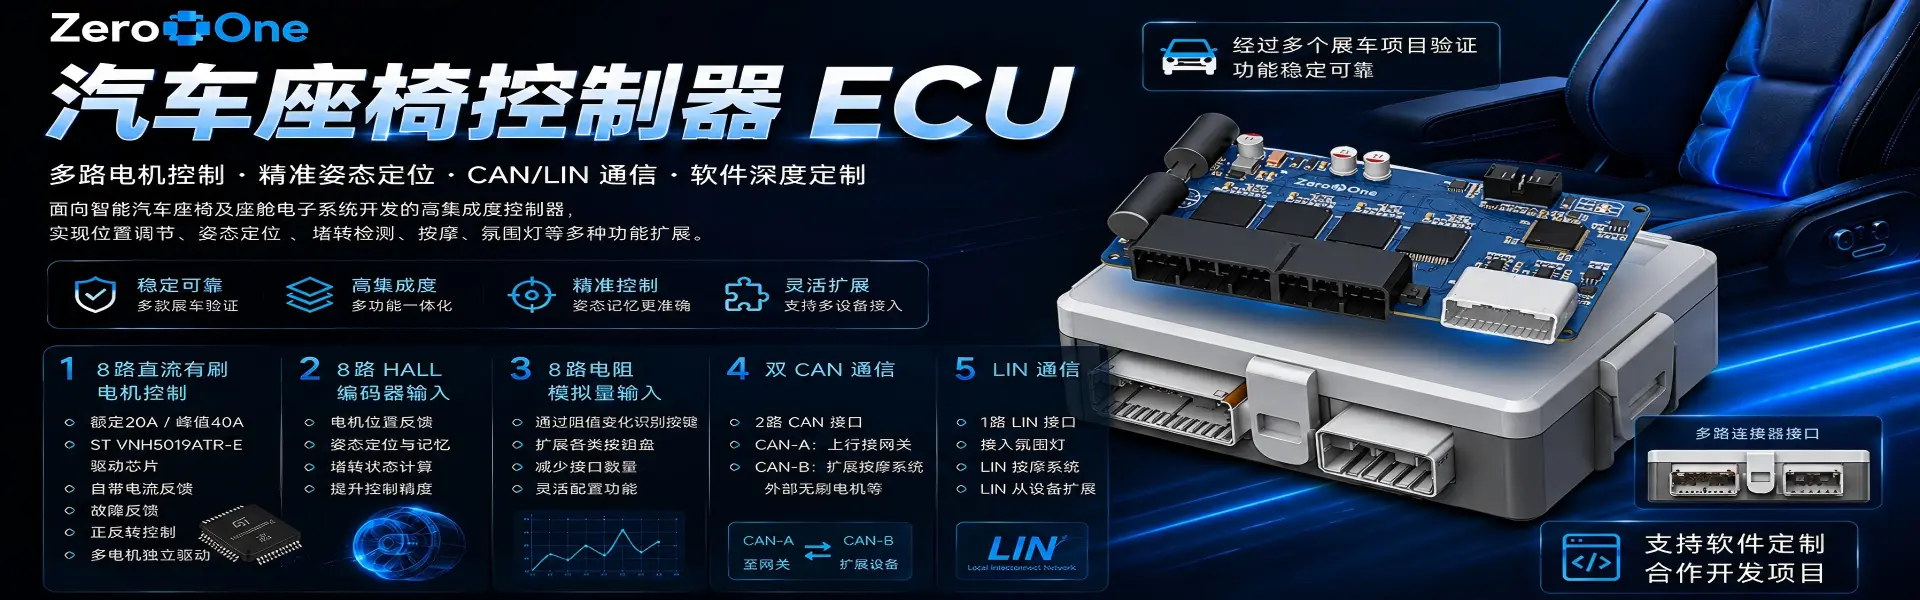
汽车座椅通风加热ECU
**汽车座椅通风加热ECU**是一款面向汽车座椅热舒适系统的专用控制单元,集成**CAN/LIN通讯、通风控制、加热控制及NTC温度检测**功能。 产品支持**4路通风输出、4路加热输出及2路通风电机控制**,并配置**双NTC测温接口及通风/加热OneKey输入**,满足汽车座椅多区域通风、加热及智能温控需求。
查看详情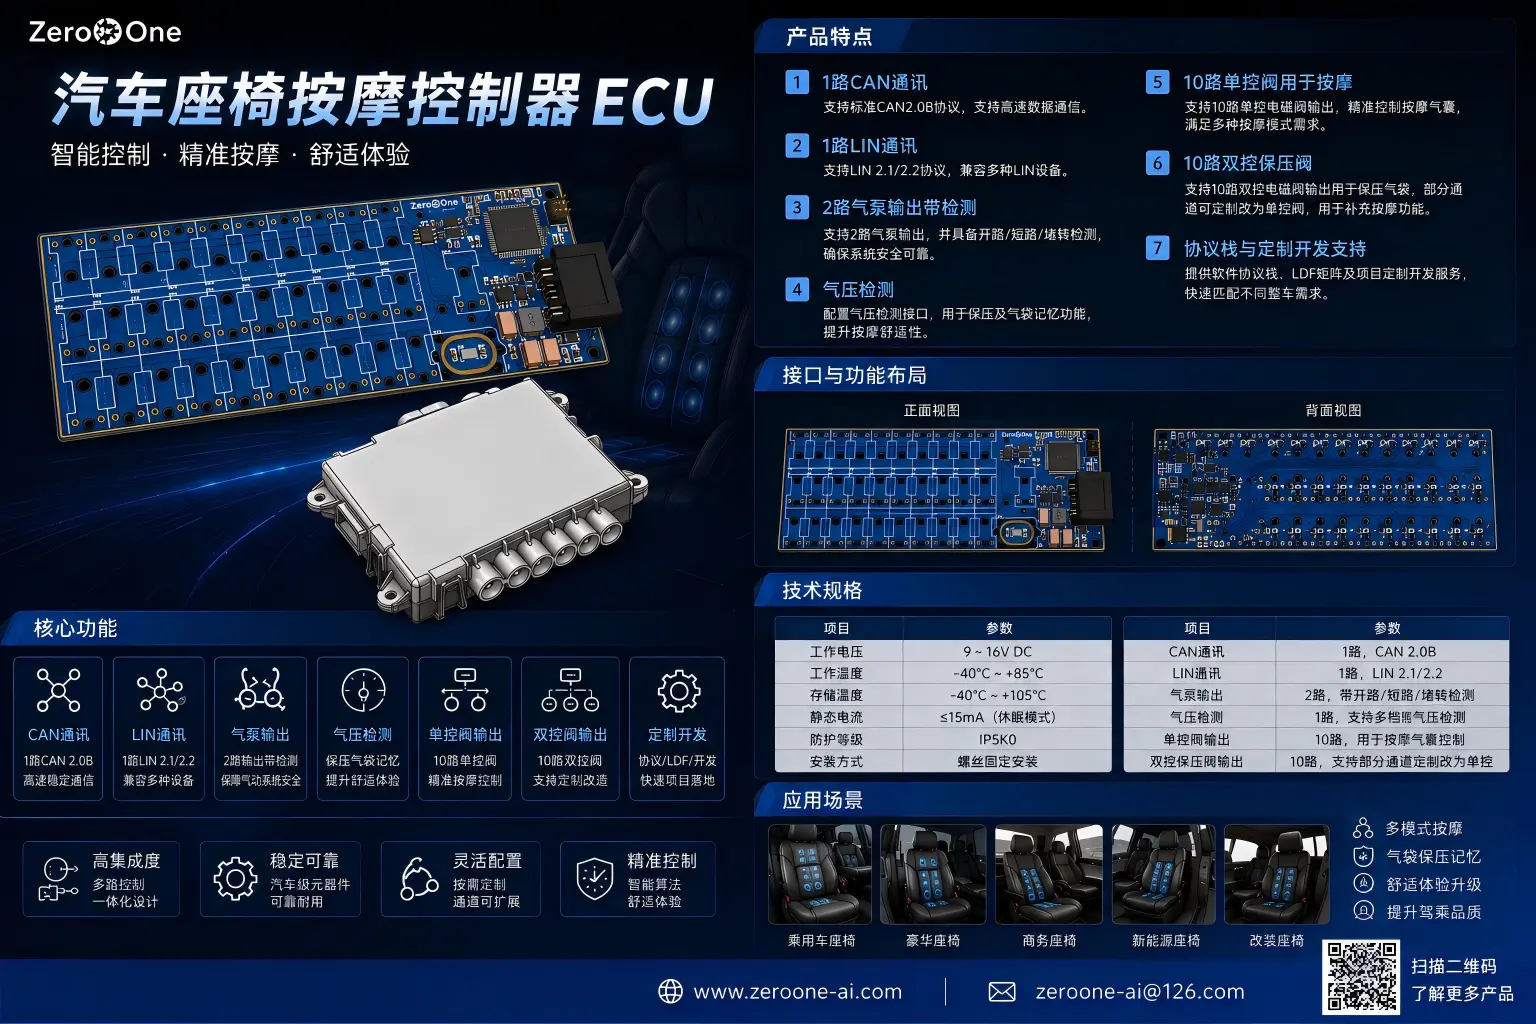
汽车座椅按摩控制器ECU
汽车座椅按摩控制器ECU是一款面向智能座椅气动按摩系统的专用控制单元,集成CAN/LIN通讯、气泵控制、气压检测及多通道电磁阀控制,支持气袋保压与记忆功能。 产品支持2路气泵输出、10路单控按摩阀及10路双控保压阀,可实现多区域、多模式气动按摩,并支持部分阀路定制。产品同时支持软件协议栈、LDF矩阵及项目定制开发,可根据不同车型和座椅按摩方案进行软硬件适配。
查看详情项目案例
内镶贴片式滴灌带智能生产线 AI视觉检测项目
本项目面向**智慧农业节水灌溉装备制造**,建设集**自动化生产、AI视觉检测、边缘AI计算、工业数据采集及MES管理**于一体的智能生产线。 通过整合原料加工、滴头贴片、自动打孔、AI视觉检测、收卷打包等设备,实现滴灌带全流程自动化生产;利用工业相机与NPU边缘AI平台,实现产品缺陷在线检测,并通过工业物联网将设备、工艺及质量数据接入MES系统,实现**生产数字化、质量可追溯和设备智能管理**,推动滴灌带制造向智能化、数字化、无人化升级。
查看案例滴头注塑智慧工厂数字化施工项目
ZeroOne AI 面向农业滴头精密注塑制造场景,建设融合 MES、工业物联网、AI视觉、机器人自动化及AGV智能物流的数字化工厂解决方案。通过44台注塑设备联网、生产过程管理、人员身份识别、智能仓储及AI智能分析,实现制造全过程透明化、自动化与智能化升级。
查看案例技术文章
RIP 颜色计算原理:RGB→CMYK 转换与陶瓷喷墨色彩管理
系统讲解喷码 RIP 软件中 RGB 到 CMYK 的颜色转换原理:从基础数学公式出发,说明为何工业级陶瓷喷墨必须采用 ICC 色彩管理,并给出墨量限制、GCR 黑版生成、喷头分色等关键计算模块与数据结构设计。
阅读全文CMYK色彩管理之印刷配色
本文系统讲解CMYK色彩管理的全流程:RGB与CMYK加色法/减色法的原理差异、常见CMYK配比与总墨量限制(TAC)、ICC配置文件与常用标准(ISO Coated V2/Japan Color 2011等)、印刷色差五大原因与打样方式对比,以及从设计、输出到印刷沟通的标准工作流程与常见问题解答。
阅读全文手把手做ROS2机器人系统开发(六):创建自定义msg与srv接口
在上一讲的服务器/客户端示例中,我们使用的是系统自带的 `example_interfaces` 消息定义。但在实际项目中,业务数据往往各不相同,例如机器人位姿、设备状态、工艺参数等,必须自定义消息(msg)和服务(srv)接口,才能让节点间传递符合业务语义的数据。本章节将讲解如何创建用户自定义的
阅读全文Linux系统篇(二十)——文件(四):吃透 Linux 磁盘与文件系统:一张原理图讲清块、inode、分区底层逻辑
从扇区封装为块,到分区、块组、超级块、位图、inode 与目录映射,讲清 Linux EXT 文件系统的完整底层逻辑。
阅读全文RAG 实战教程(一):RAG 工作原理与完整流程——分片、索引、召回、重排和生成
本文系统讲解RAG的完整工作流程:为什么不能把整份文档直接交给大模型、哪些场景适合RAG、分片Chunking(含常见分片方式对比表与段落感知分片器代码)、索引与Embedding、召回(余弦相似度与BM25混合检索)、重排(BGE Reranker)、生成(Prompt组装),并给出一个可运行的Python端到端Demo与常见问题排查指南。
阅读全文运动控制电子凸轮(Electronic Cam)设计:从运动需求到 Trio FLEXLINK 凸轮曲线公式推导
高速包装、旋转刀、飞剪等设备中,从轴需要在指定位置加速、减速、超前、滞后且全程平滑,这就是电子凸轮设计问题。本文以 Trio Motion Controller + FLEXLINK/CamGen + 旋转刀为例,从运动需求出发,讲解 Base Move 基础同步 + Excitation Move 凸轮补偿的结构,并完整推导 OffsetSinSpeedConstCurve 曲线中 c1/c2/c3/k2/k3 的数学公式:由位移连续、速度连续与总位移约束联立求解;最后给出产品长度 100~400mm 动态变化时的参数化电子凸轮算法(SmoothStep 平滑过渡 + FLEXLINK 自动生成曲线)。
阅读全文